核心概念
本文档介绍激光扫地机开发中的关键术语和设计理念,帮助你更好地理解平台架构。
数据流方案
激光扫地机由于品类的特殊性,在数据流上会集合多种通信类型:dp 数据、p2p 数据、oss 数据。
dp 数据
针对一些机器控制、状态等功能,是通过 dpCode 的方式完成设备与面板的通信。
方案特点: 涂鸦通用的通信方式,开发者接入和理解成本较低,但是会收到数据长度的限制,比如地图、路径等大数据传输无法使用此方案。
p2p 数据
使用涂鸦地图协议,App 使用 P2P 和扫地机进行连接,属于点对点连接,数据不经过云端。在实时地图和实时路径推送上会使用此方案。
方案特点: 不占用服务器和服务器网络带宽,成本较低。受网络波动影响较大。受外界因素影响较小,可用性较高。
oss 数据
使用涂鸦地图协议,地图使用 api 接口上传 OSS 云存储,面板向云端轮询请求 oss 文件,并下载解析进行渲染。在清扫记录和多地图管理中会使用此方案。
方案特点: 占用大量云存储资源和网络流量资源,成本高,受网络波动较小。
地图坐标系
机器人进行一次新清扫任务时,以机器人从初始位置出发,边清扫边建图,形成清扫地图和清扫路径,地图逐渐扩大,路径不断累积,过程中涉及世界坐标系、机器坐标系以及 APP 显示的屏幕坐标系统。
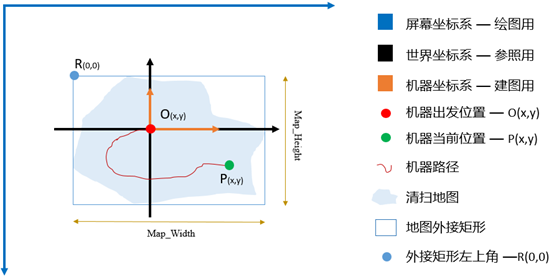
世界坐标系
实际的物理坐标系,即房间的平面坐标系,机器人每次清扫时,以世界坐标系的某一个点作为起始点,而且在本次清扫中,这个起始点在世界坐标系中的位置是不变的。世界坐标系,用于参照和理解机器坐标系。
机器坐标系
机器人以初始点为原点,参照世界坐标系,建立机器坐标系。清扫过程中,路径点均参照以该原点,得到坐标值。
屏幕坐标系
APP 绘图时使用,以屏幕左上角 R(0,0) 为坐标系原点。
地图坐标的转换
地图数据
机器清扫后形成的地图是一个不规则的多边形,为方便处理,取多边形的外接矩形,作为机器的地图。地图数据,是以 UINT8_T 形式的数组,压缩前,地图总像素点为 Map_width * Map_height,地图数组第一个数据点 UINT8_T0,即为左上角 R(0,0)。
机器原点 O(x,y),x/y 为相对于 R 的像素个数。随着清扫的进行,地图宽高会改变,原点 O 在地图数组的位置也会变化(x/y 值改变)。
说明:APP 绘图时,以原点 O 作为固定,等同于世界坐标系下,机器人初始位置不变。
路径数据
路径数据是走过的位置点的集合,其坐标为 INT16 的值,当前位置点为 P(x,y),x/y 为 P 点相对于 O 点的值。
说明:路径坐标传输值 = 路径坐标原值 * 10,以兼顾精度与效率。
区域框等数据
区域清扫框、禁区框、虚拟墙线、指哪扫哪点等坐标数据,其坐标为 INT16 的值,坐标点 M(x,y),x/y 为 M 点相对于 O 点的值,基于绘制坐标系。
说明:区域框坐标传输值 = 区域框坐标原值 * 10,以兼顾精度与效率。
P2P 通信
简介
P2P 通俗讲实际上就是点对点的通信,在机器人业务中使用 P2P 主要是建立手机和机器人的通信连接,这种通信连接不经过云端服务器来作为媒介传递数据(但需要云端服务器做打洞建联),从而可以在局域网环境或者广域网环境下,节省使用云端服务器的网络及存储开销成本。查看更多
交互指令说明
机器运行后,本地存储全量地图数据和路径数据,用户在 APP 上打开设备面板后,会发起 P2P 建连,当建立连接成功后,机器上报本地缓存的地图和路径数据。
地图数据
地图数据为全量形式,当机器周围环境发生变化时,此数据会更新,机器需先缓存在本地,首次建立连接后必须上报,之后可定时或有更新时主动上报。
【注意】上报频率建议无变化不上报、有变化大于 5S 的频率上报。
路径数据
当机器路径数据变化时,为提高传输效率,采用全量和增量结合方式上报:
APP 首次建立连接后,机器响应,通过全量接口,上报全量路径,之后可定时或有更新时主动上报。
【注意】上报频率建议无变化不上报、有变化大于 2S 的频率上报。
流程图
面板与设备之间建立 P2P 是一个很复杂的过程,APP 提供了多个方法来完成整个建立连接的流程,具体如下:
sequenceDiagram
actor User
User ->> Panel: 进入地图首页
Panel->>App: 调用ty.p2p.P2PSDKInit,初始化P2P SDK
App-->>Panel:回调初始化状态
Panel->>App: 调用 ty.p2p.connectDevice,设备与app建立p2p连接
App->>Device: 建立连接
Device-->>App:回调连接状态
App-->>Panel:回调连接状态
Panel->>App:通过ty.p2p.downloadStream下载地图数据
Device-->>App:p2p通道发送数据
Panel->>App:注册onStreamPacketReceive事件,监听收到数据包事件
App-->>Panel:通知面板onStreamPacketReceive事件
Panel->> Panel: emit receiveMapData,
Panel->> Panel: emit receivePathData
如何开发
为了能够让面板开发者能够更关注数据的处理,我们将建立 P2P 建立连接的过程封装到了 @ray-js/robot-data-stream 库中。